


Lógica de control y ruta práctica para la precisión de los escenarios de velocidad -} en alto - de velocidad
Con la expansión continua de los escenarios de aplicación de las etiquetas adhesivas de Self - hacia la alta velocidad y el refinamiento (como la velocidad de etiquetado de 600 botellas/minuto en la industria de alimentos y bebidas, y el requisito de precisión de las etiquetas electrónicas controladas dentro de ± 0.05 mm), el equilibrio entre »{3}} Velocidad de corte y precisión se ha convertido en el problema de la tecnología de ± 0.05 mm). El impacto inercial causado por el aumento de la velocidad, las fluctuaciones sutiles en las propiedades del material y los efectos acumulativos del desgaste de la herramienta afectarán directamente la precisión de corte -} y la precisión de corte insuficiente - restringirá la mejora de la velocidad de etiquetado. A continuación, el autor explorará la lógica de control y la ruta práctica de Die - precisión de corte en escenarios de velocidad -} de cuatro dimensiones: die - precisión del equipo de corte, precisión de la herramienta, precisión de materiales y requisitos de proceso de etiquetado de alta velocidad ultra.
En este artículo, primero echemos un vistazo a la primera dimensión: la precisión de los equipos de corte Die -. ¿Cuál es su lógica de control y su ruta práctica?
01
Sincronización dinámica del sistema de alimentación
El error de sincronización entre la velocidad de alimentación y el dado - velocidad de corte es la principal fuente de die - Desviación de precisión de corte durante la velocidad de velocidad {}}} -. Cuando la velocidad de corte - se incrementa de 60 metros/minuto a 200 metros/minuto, el retraso de alimentación o el avance del material mostrará un crecimiento no lineal - Esto se debe a la deformación elástica del material del material de -}} (tal como la tasa de estiramiento instantánea de la superficie de la película BOPP puede alcanzar 0.3%de alimentación.
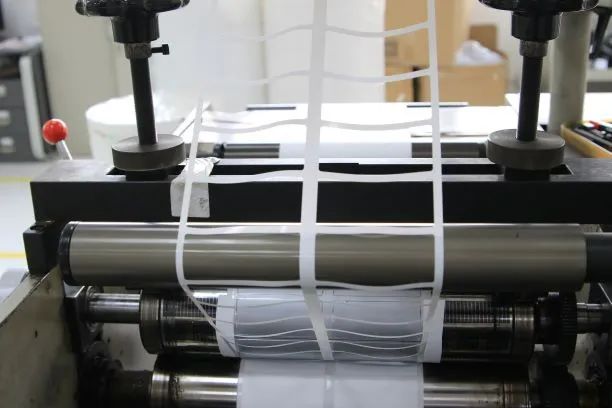
En la actualidad, la solución convencional en la industria es adoptar una estructura de alimentación de "servo motor+tornillo de bola de precisión", lo que significa que el codificador de 16 bits del servomotor puede lograr la retroalimentación de posición del nivel de 0.001 mm. Combinado con un sensor de tensión con una frecuencia de muestreo de 10 kHz, puede compensar la cantidad de estiramiento del material causado por cambios de velocidad en tiempo real. La superficie del rodillo de alimentación está grabada con láser para formar patrones micro convexos (la rugosidad RA es de 1.6 μ m), lo que puede aumentar la fricción con el material y controlar la cantidad de deslizamiento dentro de ± 0.01 mm.
Los casos prácticos de aplicación han demostrado que después de esta optimización, el error de posicionamiento de alimentación a una alta velocidad de 200 metros por minuto puede reducirse de ± 0.08 mm a ± 0.03 mm.
02
Rigidez y equilibrio dinámico de die - Unidad de corte
Cuando el rodillo de corte de Die - gira a alta velocidad (mayor o igual a 2000 revoluciones por minuto), se generará fuerza centrífuga. Si su desviación de concentricidad excede 0.01 mm, la fluctuación radial de la trayectoria de corte puede alcanzar ± 0.05 mm. Por lo tanto, el equipo debe garantizar la estabilidad a través de un diseño triple:
En primer lugar, el rodillo de corte Die - está hecho de acero 45 # apagado y templado y forjado en su conjunto, con una molienda de precisión para garantizar un error de redondez de menos o igual a 0.003 mm;
La segunda opción es utilizar los rodamientos de bolas de contacto angular, que eliminan el espacio libre a través de la fuerza previa al apriete y controlan el agitación radial del sistema de eje dentro de 0.003 mm;
El tercero es calibrar el equilibrio dinámico al nivel G0.4 (estándar internacional), asegurando que el desequilibrio residual durante la rotación de velocidad alta -} sea menor o igual a 0.5g · mm, y evita el contacto inestable de la cuchilla causado por la vibración.
03
Corrección en tiempo real del posicionamiento de bucle cerrado -
Durante el alto proceso de corte -} velocidad -, los errores aleatorios como la expansión térmica y la contracción de los materiales, la vibración mecánica, etc. deben compensarse a través de la detección y ajuste de tiempo real-.
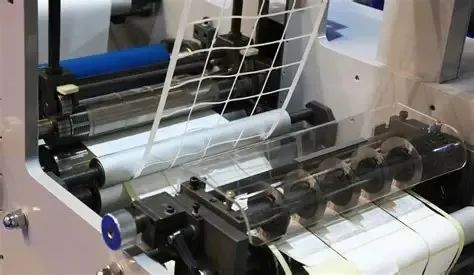
Actualmente, los dispositivos convencionales integran principalmente sistemas de posicionamiento láser, con un láser de longitud de onda de 650 nm que puede reconocer un contraste de 0.1 mm en el borde de la etiqueta. Combinado con chips de procesamiento de imágenes de velocidad de alta velocidad - (tiempo de respuesta menor o igual a 3 ms), la fase de corte Die - se correge dinámicamente a través del algoritmo PID. A una velocidad de 180 metros por minuto, el sistema puede controlar el error de impresión dentro de ± 0.03 mm, cumpliendo con los requisitos de producción de las etiquetas de precisión.